


✨︎ Resumen (TL;DR):
- La Universidad de Würzburg combina sensores del Sol y las estrellas con balizas de radio que usan UWB para orientar robots en Marte.
- El subproyecto de VaMEx-ARES recibirá cerca de 1.4 millones de euros, comenzó en octubre de 2026 y durará tres años.
- SkyCAM se prepara para AMADEE-27, una simulación en Portugal del 5 al 18 de abril de 2027; la navegación completa todavía no está validada en Marte.
La Universidad de Würzburg desarrolla un sistema de navegación para un futuro grupo de robots que podría explorar Marte sin una red de satélites GPS. Como el planeta carece de esa red, el equipo propone combinar sensores que observan el Sol y las estrellas con balizas de radio para calcular la posición y el rumbo de cada robot en terrenos difíciles. El subproyecto de VaMEx-ARES recibirá cerca de 1.4 millones de euros para trabajar en sensores y cámaras, y una de esas tecnologías se prepara para una simulación en Portugal en 2027.
El financiamiento proviene de la Agencia Espacial Alemana, adscrita al Centro Aeroespacial Alemán (DLR). Corresponde al subproyecto de Würzburg dentro de VaMEx-ARES, no al presupuesto de todo el consorcio. La universidad anunció el apoyo el 11 de noviembre; el trabajo comenzó en octubre de 2026 y durará tres años.
Sensores y balizas para moverse sin GPS
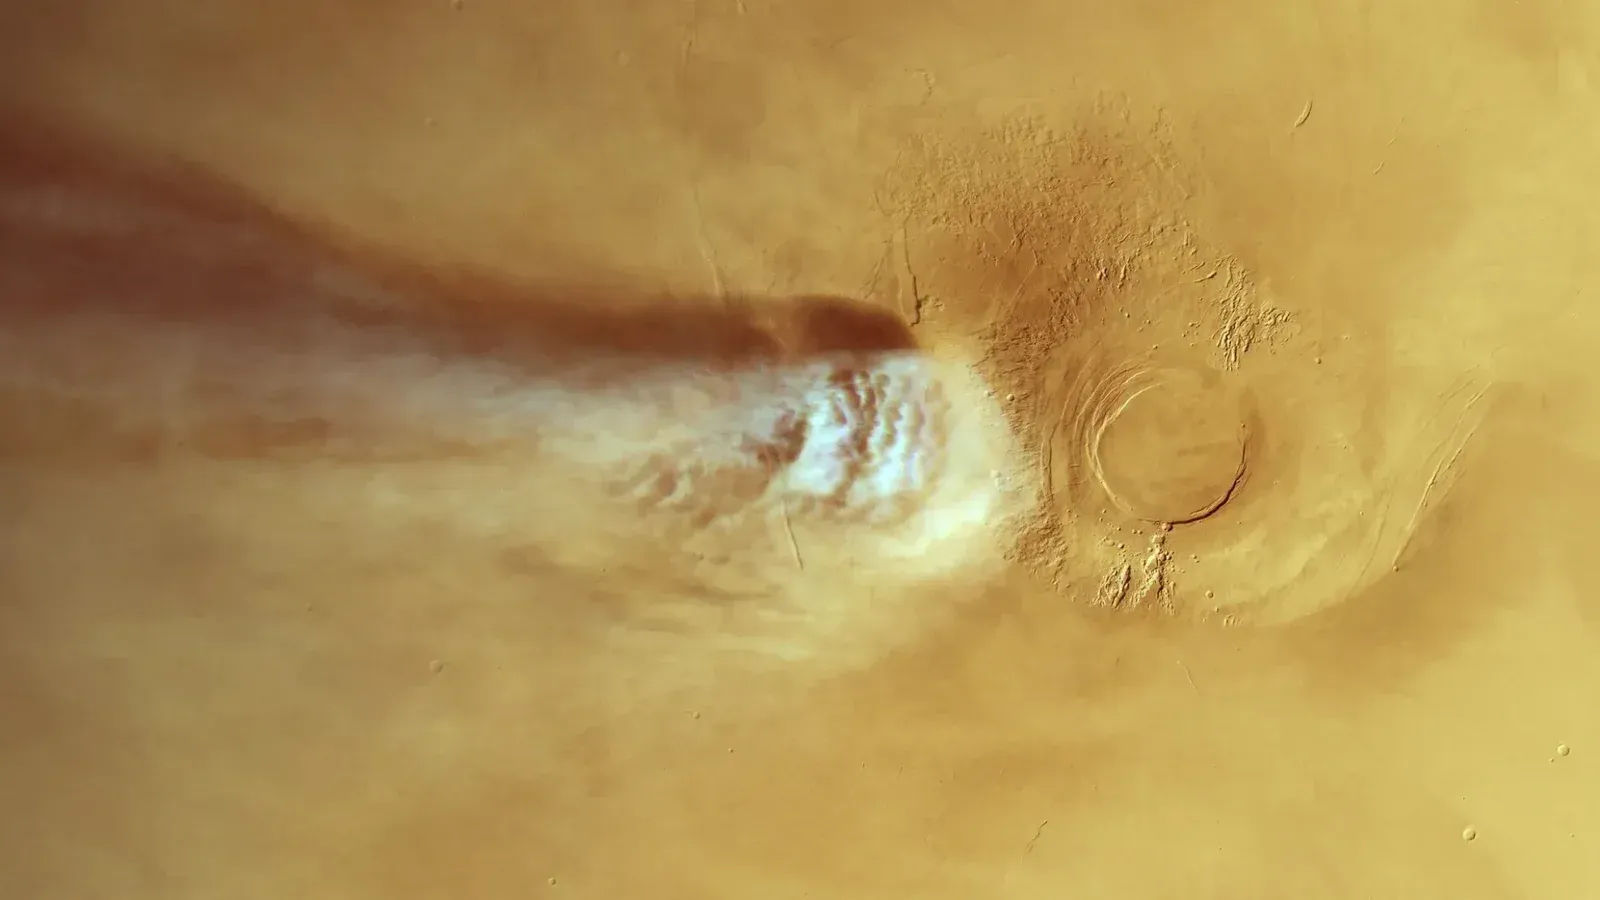
Marte no tiene una red de satélites de navegación como la que utiliza el GPS terrestre. El equipo del profesor Guido Dietl plantea combinar sensores que observan el Sol y las estrellas con datos de posición obtenidos mediante una red de balizas de radio.
UWB es una tecnología de banda ultraancha que permite medir distancias y ángulos respecto de esas balizas. Al reunir las mediciones, cada robot podría calcular su posición y la dirección de su desplazamiento en terrenos difíciles.
Los grupos de Würzburg también participan en la definición de la arquitectura del sistema y de las interfaces de hardware y software. El trabajo sigue en desarrollo, con validaciones previstas para futuras misiones analógicas y pruebas de campo.
VaMEx apunta a Valles Marineris
La investigación forma parte de VaMEx, una iniciativa en marcha desde 2012 para desarrollar tecnología que permita explorar Valles Marineris, un sistema de cañones de unos 3,000 kilómetros en Marte.
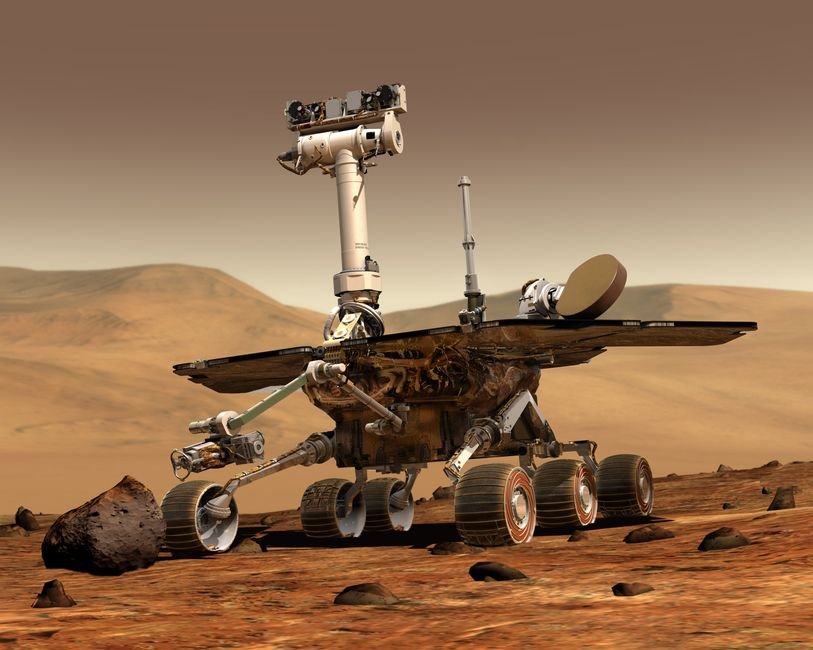
La idea es coordinar robots capaces de volar, caminar o desplazarse sobre ruedas para recorrer el terreno y estudiar posibles cuevas. La expedición al planeta todavía es un objetivo futuro: los equipos trabajan en los componentes y planean integrarlos y probarlos de manera gradual en la Tierra.
SkyCAM se prepara para una simulación en Portugal
El otro frente del equipo de Würzburg es SkyCAM, una cámara diseñada por el grupo del profesor Hakan Kayal para detectar fenómenos breves en el cielo, como rayos, formación de nubes y meteoros. El equipo la adapta para integrarla en el rover de pruebas Janus y preparar el sistema para AMADEE-27.
“Estamos adaptando SkyCAM para integrarla en el rover marciano Janus y después prepararemos el sistema para su uso en la misión analógica AMADEE-27”, explicó Hakan Kayal en el anuncio de la universidad.
AMADEE-27 es una simulación organizada por el Foro Espacial Austríaco y prevista del 5 al 18 de abril de 2027 en Monsaraz, Portugal. El grupo de Kayal espera contar con dos o tres estaciones SkyCAM que registren fenómenos al mismo tiempo y comparen sus datos.
La universidad plantea usar esas observaciones para calcular la distancia, velocidad y trayectoria de objetos en movimiento, además de apoyar la orientación de los robots. La prueba anunciada corresponde a la cámara; el comunicado no presenta el sistema completo de navegación como una tecnología ya validada en Marte.
Perseverance usa otro método de localización
La navegación autónoma sin GPS ya tiene un ejemplo en Marte. En febrero de 2026, la NASA informó que su rover Perseverance había utilizado Mars Global Localization, un sistema que compara imágenes panorámicas tomadas por sus cámaras con mapas orbitales almacenados a bordo para determinar dónde se encuentra.
Perseverance usa AutoNav para modificar su ruta alrededor de obstáculos hacia un destino establecido. VaMEx-ARES persigue otro escenario: coordinar una combinación de robots con distintas formas de desplazamiento e integrar sensores y balizas. El anuncio de Würzburg no incluye una cifra de precisión prevista para esta propuesta.
Un túnel alemán probó la comunicación
A finales de marzo de 2026, un equipo de Würzburg utilizó un túnel en la montaña Zugspitze, Alemania, para probar una cadena de comunicaciones de VaMEx3-MarsSymphony, una etapa anterior de la iniciativa.
Las señales pasaron por una réplica de satélite, una estación en la entrada y cinco repetidores de radio dentro del túnel. El equipo logró comunicarse con el Scout Rover del DLR a más de 250 metros y enviarle órdenes para tomar imágenes, hacer escaneos láser y desplazarse.
Ese ensayo se concentró en controlar un vehículo a distancia y recuperar sus datos. El nuevo trabajo de VaMEx-ARES busca desarrollar la orientación y coordinación de un grupo; sus sensores se integrarán progresivamente antes de las pruebas de campo previstas.
El siguiente paso anunciado ocurre en la Tierra: preparar SkyCAM para AMADEE-27 y avanzar con la integración de sensores y balizas. La navegación coordinada del grupo sigue en desarrollo, mientras la expedición a Marte permanece como un objetivo futuro.


